- Componentes esenciales para el ensamblaje de un chasis robótico móvil y su alimentación eléctrica.
- Sistemas de control de movimiento mediante puentes H y diferentes tipos de motores.
- Integración de sensores de ultrasonidos y módulos Bluetooth para la autonomía y el control remoto.
- Lógica de programación en Arduino para la evasión de obstáculos y la recepción de comandos externos.
Meterse en el mundo de la robótica puede parecer un quebradero de cabeza al principio, pero la realidad es que montar un robot móvil con Arduino es una de las formas más divertidas y didácticas de aprender electrónica. No hace falta ser un ingeniero de la NASA para conseguir que una plataforma con ruedas se mueva sola por el salón o que responda a las órdenes de nuestro móvil; solo hace falta un poco de paciencia, los componentes adecuados y ganas de experimentar con el código.
Lo más chulo de estos proyectos es que son totalmente escalables. Puedes empezar con un chasis de cartón reciclado siguiendo una filosofía Maker y terminar construyendo una máquina compleja con sensores avanzados. La clave reside en entender cómo interactúan el cerebro (el microcontrolador), los músculos (los motores) y los sentidos (los sensores), creando así un sistema capaz de interactuar con su entorno de manera autónoma o teledirigida.
La base del robot: El chasis y la estructura
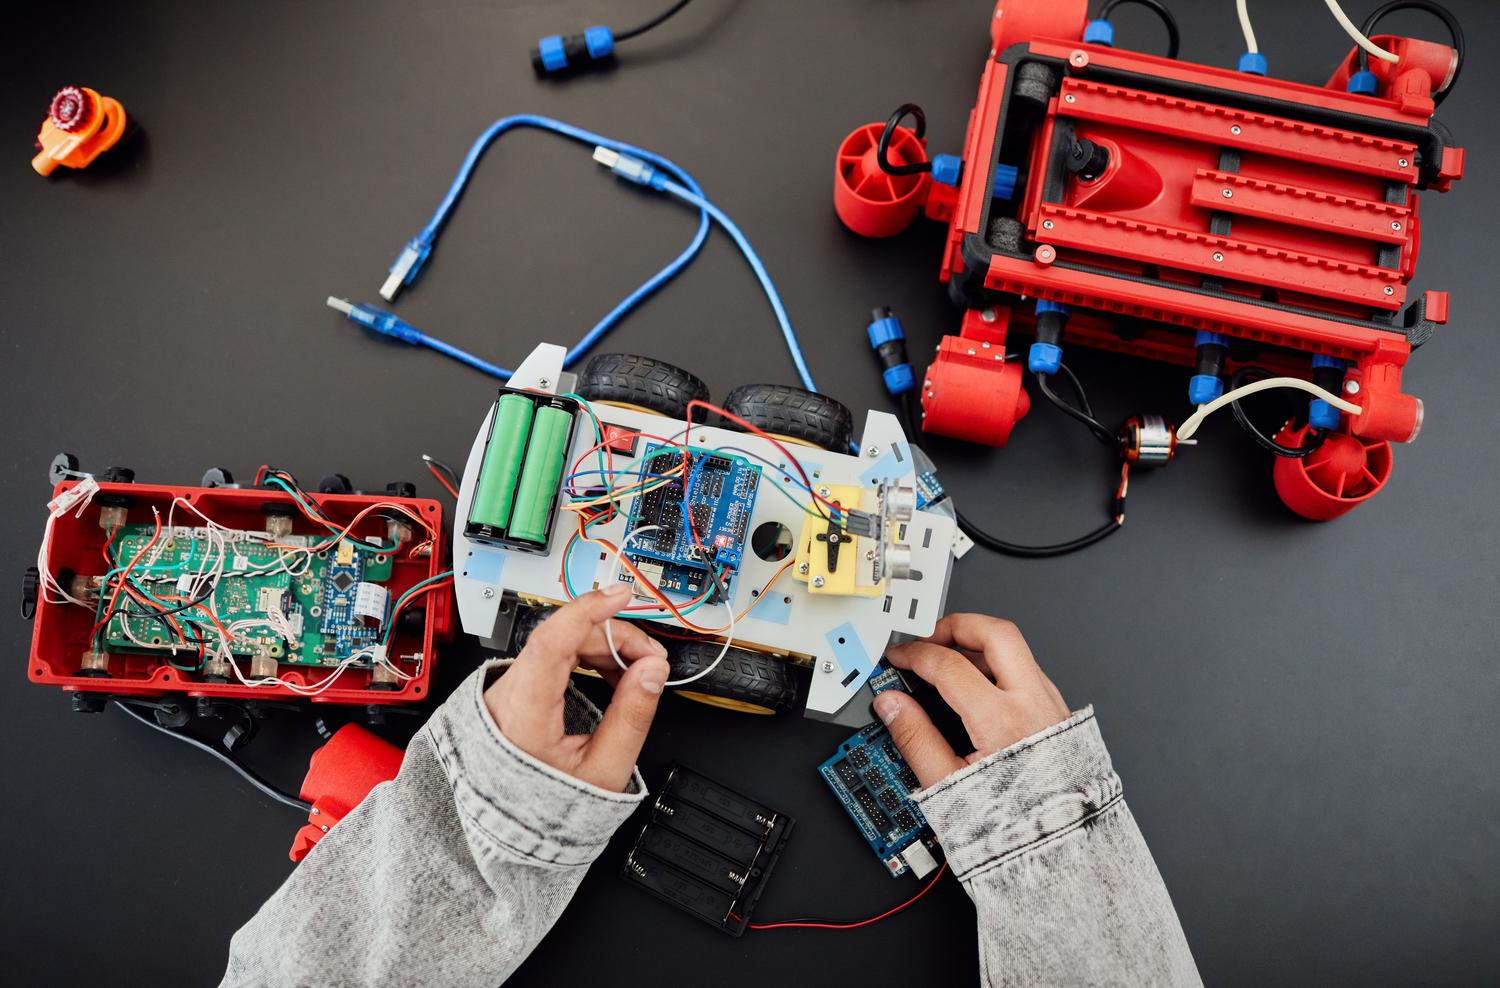
El chasis es, básicamente, el esqueleto que mantiene todo en su sitio. Dependiendo de lo que tengas a mano y de cuánto quieras complicarte la vida, puedes optar por diversas opciones. Para los que buscan algo rápido y barato, el cartón reforzado es una opción magnífica, especialmente en entornos educativos bajo el enfoque STEAM. Si buscas algo más robusto, puedes usar madera, plástico impreso en 3D o incluso piezas de Lego Technic, que son ideales porque permiten hacer cambios sobre la marcha sin tener que empezar de cero.
En cuanto a la locomoción, lo más sencillo es utilizar la configuración diferencial. Esto significa que el robot tiene dos ruedas principales que dan la tracción y una rueda loca o ballcaster que sirve de apoyo. Para girar, no necesitamos un sistema de dirección complejo como el de un coche (tipo Ackerman), sino que basta con variar la velocidad o invertir el sentido de giro de una de las ruedas para que el robot rote sobre su propio eje.
Alimentación y gestión de la energía
Para que el robot no dependa de un cable USB molestando por el suelo, necesitamos una fuente de energía externa. Aquí es donde muchos fallan, ya que la corriente es fundamental para que los motores no provoquen que el Arduino se reinicie constantemente. Una pila de 9V es compacta, pero suele quedarse corta en capacidad y dura muy poco. Es mucho más recomendable usar baterías de litio tipo 18650 o portapilas con celdas AA, que ofrecen una corriente más estable.
Un punto importante es que el Arduino suele trabajar entre 6V y 12V, pero los motores pueden requerir voltajes distintos. Si usas motores de 3-6V, lo ideal es instalar un conversor step-down para bajar el voltaje y evitar quemar el regulador interno de la placa. Por el contrario, si tienes motores de 12V, podrías necesitar un conversor step-up si tu batería es de menor voltaje.
El cerebro y los sentidos: Microcontrolador y Sensores
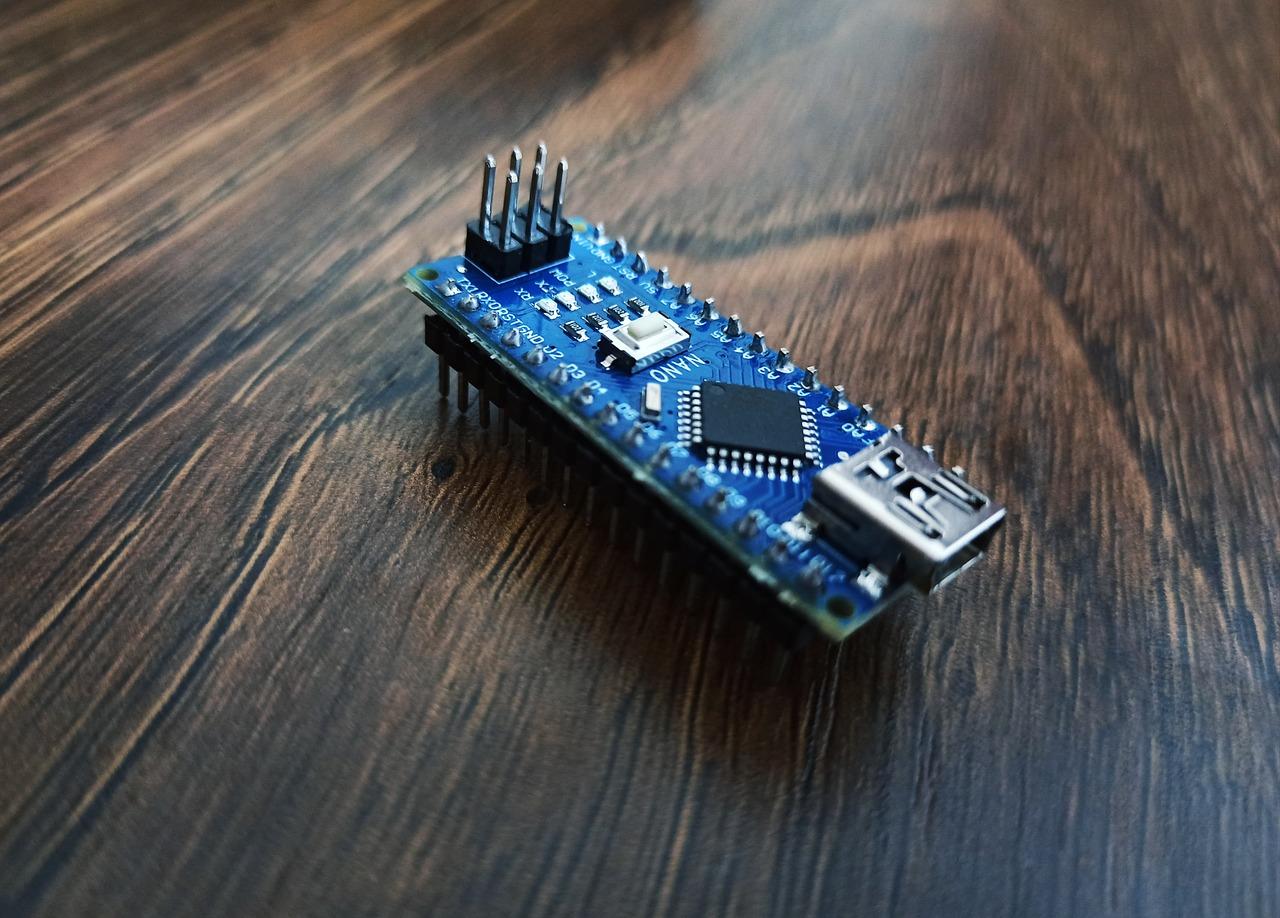
El corazón de todo es el Arduino, ya sea el clásico Arduino UNO por su versatilidad o el Arduino Nano si necesitas ahorrar espacio. Este dispositivo procesa la información que recibe de los sensores y decide qué órdenes enviar a los actuadores. Para que el robot sea «inteligente», necesitamos sensores que midan magnitudes físicas y las conviertan en señales eléctricas.
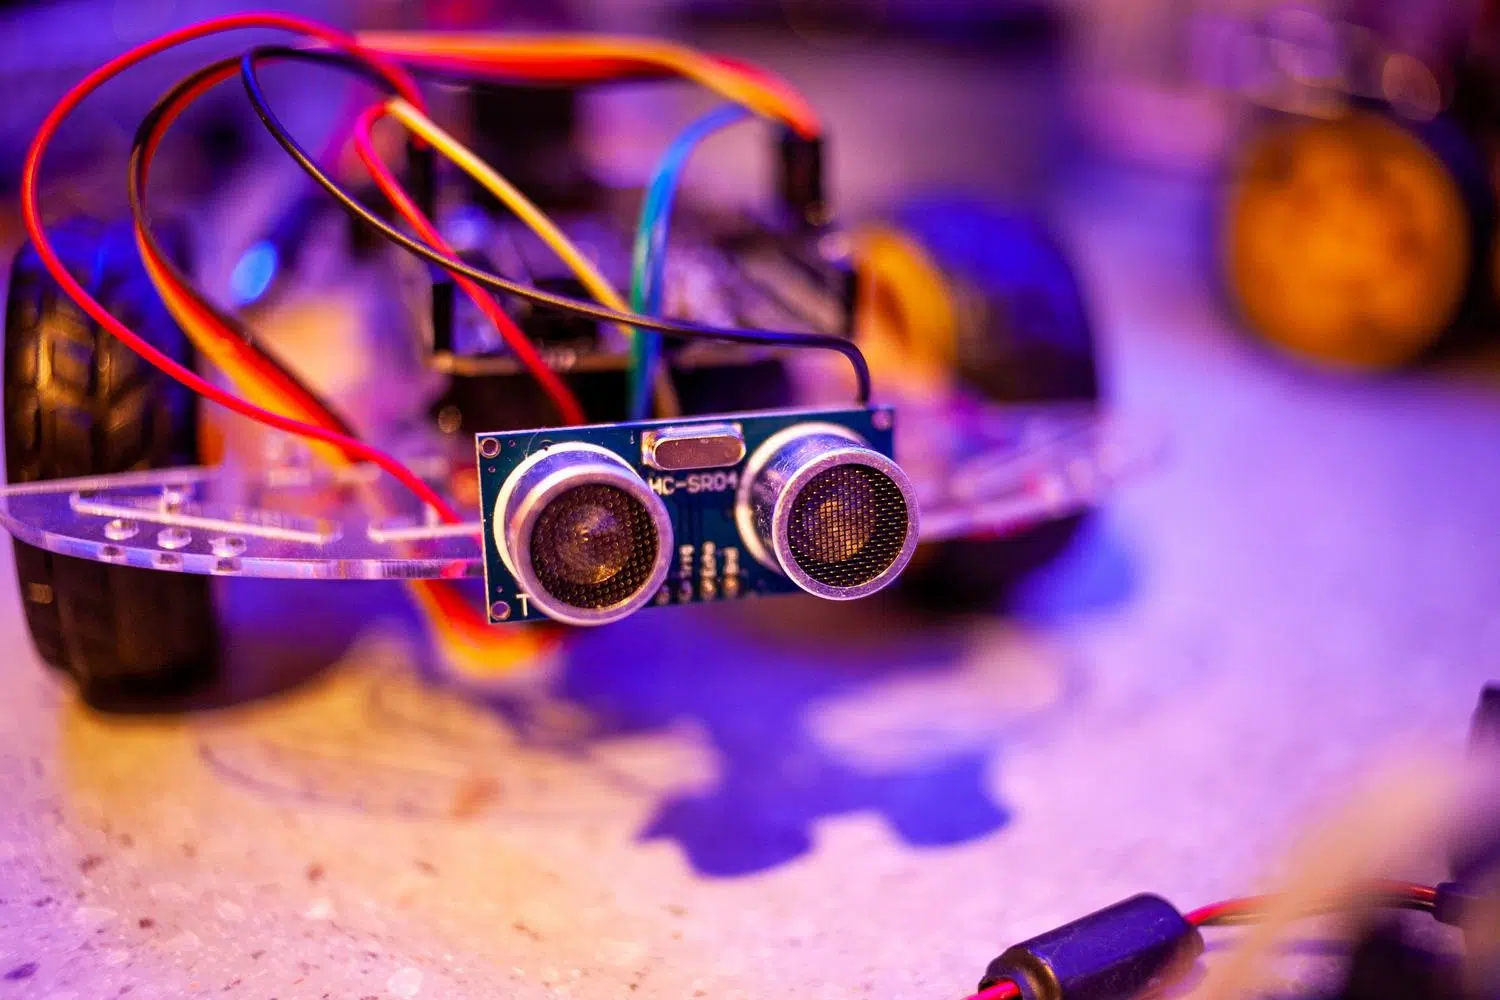
- Sensores de ultrasonidos (HC-SR04): Funcionan emitiendo una onda sonora que rebota en los objetos, permitiendo calcular la distancia a los obstáculos. Es la opción estrella para crear robots que no choquen contra las paredes.
- Sensores analógicos (LDR): Como las resistencias dependientes de la luz, que permiten al robot saber si está en un lugar iluminado o a oscuras mediante un conversor analógico digital (ADC) que transforma el voltaje en un valor entre 0 y 1023.
- Entradas digitales: Ideales para componentes como pulsadores, que solo tienen dos estados: encendido o apagado.
Músculos y movimiento: Motores y Puentes H
El Arduino por sí solo no puede alimentar los motores porque no entrega suficiente corriente. Para solucionar esto, usamos un puente H (como el L298N o L293D), que actúa como un intermediario. Este circuito nos permite controlar no solo el sentido de giro de los motores DC, sino también su velocidad mediante señales PWM (Modulación por Ancho de Pulso), que simulan una tensión variable.
Para evitar que el ruido eléctrico de los motores interfiera con la electrónica del Arduino, es muy recomendable soldar un condensador de 0,1µF entre los bornes de cada motor. Esto ayuda a filtrar los parásitos y hace que el sistema sea mucho más estable. Si el proyecto requiere movimientos más precisos, se pueden integrar servomotores, que son más fáciles de controlar ya que llevan su propia electrónica interna.
Control remoto y programación
Una de las aplicaciones más populares es el control mediante Bluetooth usando módulos HC-05 o HC-06. Configurados en modo esclavo, permiten que el robot reciba caracteres desde una aplicación móvil. Por ejemplo, al recibir una ‘a’, el código ejecuta la función de avanzar, y al recibir una ‘r’, retrocede. Para evitar que el robot siga moviéndose infinitamente tras soltar el botón, se suele implementar un temporizador de seguridad que detenga los motores si no llega ninguna señal en unos pocos milisegundos.
En el caso de los robots autónomos, la lógica es más sencilla: el sensor de ultrasonidos mide la distancia constantemente y, si esta es inferior a 10 centímetros, el programa ordena un giro brusco para evitar la colisión. También es posible guardar secuencias de movimientos en la memoria SRAM o PROGMEM del Arduino, permitiendo que el robot ejecute rutinas predefinidas según la señal digital que reciba de un PLC o un interruptor externo.
Construir un dispositivo móvil implica coordinar la estructura física, una alimentación eléctrica equilibrada y una programación lógica que gestione tanto la autonomía mediante sensores como el control remoto por Bluetooth. Al dominar el uso de puentes H para los motores y el filtrado de señales, es posible transformar un simple chasis de cartón o plástico en una plataforma robótica capaz de navegar por su entorno y responder a comandos externos con precisión.